先修:01 模型、目标与假设;02 命题与条件;03 图、路径与可达性;04 循环不变量与终止性
程序给出一条从S到T的路线,标着“6分钟”。沿路加一遍,确实是6分钟。这能证明它走得通,也能证明总数没加错。可是,别处会不会藏着一条5分钟的路?
第一章的五站地图很小,我们把两条不重复站点的路线全列出来,就能比较。图大了以后,路线数量可能多得难以逐条检查。这一章要找一种办法:一边计算,一边积累足够的理由,最后能说清楚,为什么更短的路线已经被排除了。
先给答案划定范围
仍用那五个虚构站点:S—A、A—T各需4分钟;S—B、B—C、C—T各需2分钟。所有连接允许双向通行。本章回到只算行车时间的版本,暂不计换乘和候车,因此两条路线分别是8分钟和6分钟。
接下来的方法还适用于更一般的图,但输入要满足几项约定:节点与边的数量有限,起点S在图中,每条边的权重都是固定、有限的非负数,计算期间图不变。非负允许0;如果边有方向,就只能顺箭头走。双向连接也可以看成两条反向、等权的有向边。
本章的“最短”指边权之和最小,也称代价最小;它不再专指第三章数过的边数。如果每条边都用相同的正数计价,少走一条就少付相同代价,按边数一层层扩展就能解决。眼前有2分钟和4分钟两种边,单看层数不够。
沿用第三章的约定,路径不重复节点。有限图中的路径只有有限多条,终点只要可达,就能从中挑出总代价最小的一条。如果允许绕圈,删掉一段绕行也不会增加代价,因为被删去的边权都非负。因此,限制为不重复节点,不会漏掉更便宜的答案。不可达的终点则没有这样一条路径。
给每个站放一张可以改的便签
先给每个节点v记录一个数d(v),叫作暂定距离。
d(S)=0,因为留在起点无须经过任何边。其他节点先记为∞,读作“无穷大”。这里的∞是“还没找到路线”的标记,比任何有限代价都大,不能读成“已经证明到不了”。
一旦d(v)变成有限数,它就必须对应一条已经找到的、从S到v的路线。比如d(T)=8,意思是“现在有一条8分钟的路线可用”。真正的最短时间不会大于8,所以暂定距离是最短时间的一个上界;它仍可能被更好的路线降低。
另外准备一个已确认集合K,起初为空。放进K的节点,距离将被当作最终答案,之后不再修改。暂定距离与最终距离的区别,正是算法需要证明的地方。
现在反复做同一组动作:
- 从尚未确认的节点里,挑d值最小且有限的一个,记为u。并列时任选一个
- 把u加入K,确认它的距离
- 检查u指向的每个尚未确认的邻居v。若d(u)加上这条边的权重,比d(v)更小,就更新d(v),并记下这次到达v的前一站是u
- 如果所有节点都已确认,或剩下的d值全为∞,就停止;否则回到第一步
第三步叫作松弛。设u→v这条边的权重为w(u,v),它比较的就是d(v)与d(u)+w(u,v)。只有严格变小时才更新,相等则保留原记录。新值来自“已有路线接上一条边”,仍然有一条具体路线作为依据。这些是Dijkstra算法的基本操作。1
先不用学习新的数据结构。站点少时,每轮把尚未确认的便签扫一遍,就能找出最小值。
五个站点,走完一次
初始化以后,只有S的便签是有限数,所以先确认S,再沿它的两条连接,把A写成4、B写成2。
接着确认B。经过B去C,要2+2=4分钟,于是C从∞变成4。现在A与C并列,便签都是4。我们先选A,沿A到T这条边,得到4+4=8,T的便签第一次有了有限数。
这时不能因为“已经看见终点”就停下。C还没确认,暂定距离只有4,比T的8小。下一轮确认C,经过它去T只需4+2=6分钟,T的便签于是从8改成6。
最后确认T,答案定为6。
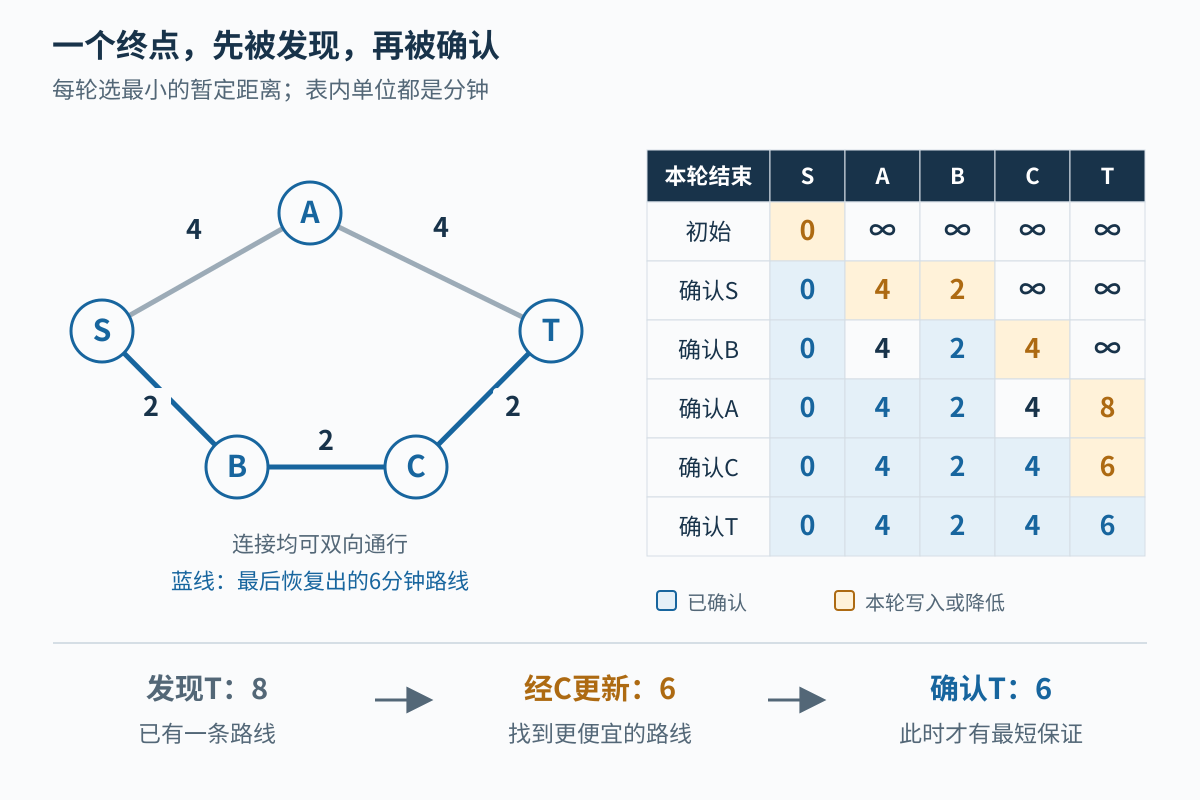
图1:每行记录该轮确认与松弛全部完成后的状态。蓝底数值已确认,橙底数值是本轮新写入或降低的暂定距离。
更新便签时保留的“前一站”,还能把完整路线找回来:T记着C,C记着B,B记着S。逆着这些记录回到起点,再把顺序翻转,就得到S→B→C→T。
这些前一站都在当前节点之前得到确认,沿记录倒着走,确认次序会严格提前,因此不会困在一个圈里。记录距离与记录路线,在这里彼此对应。
如果刚才并列时先选C,T会直接写成6,不会经历8这个中间值。确认顺序和过程记录可以不同,最终距离仍相同。存在多条同样短的路径时,本章只要求返回其中一条。
为什么最小的便签可以定型
手算还没有回答最关键的问题:便签只是“目前找到的最好路线”,凭什么最小的那张,能升级成“所有路线里最好”?
接上上一章的不变量。我们希望每轮开始时,K里每个节点的距离都已经正确;每个有限的d值都有已找到的路线支撑;K中节点通往外面的边也都已经检查过。
第一次选中的是S。零步路线代价为0,非负边组成的任何游走都不可能比0更小,所以确认S是安全的。检查完S的邻边,上面的承诺就成立了。
现在假设此前确认的节点都正确。这一轮选中了u,且d(u)是未确认节点中的最小值。随便拿一条从S到u的路径P,看看它有没有可能比d(u)更便宜。
S已经在K中,u还在外面。因此,顺着P走,必定会遇到第一个不在K中的节点,叫它y;y的前一个节点叫x,必定在K中。y也可能就是u。
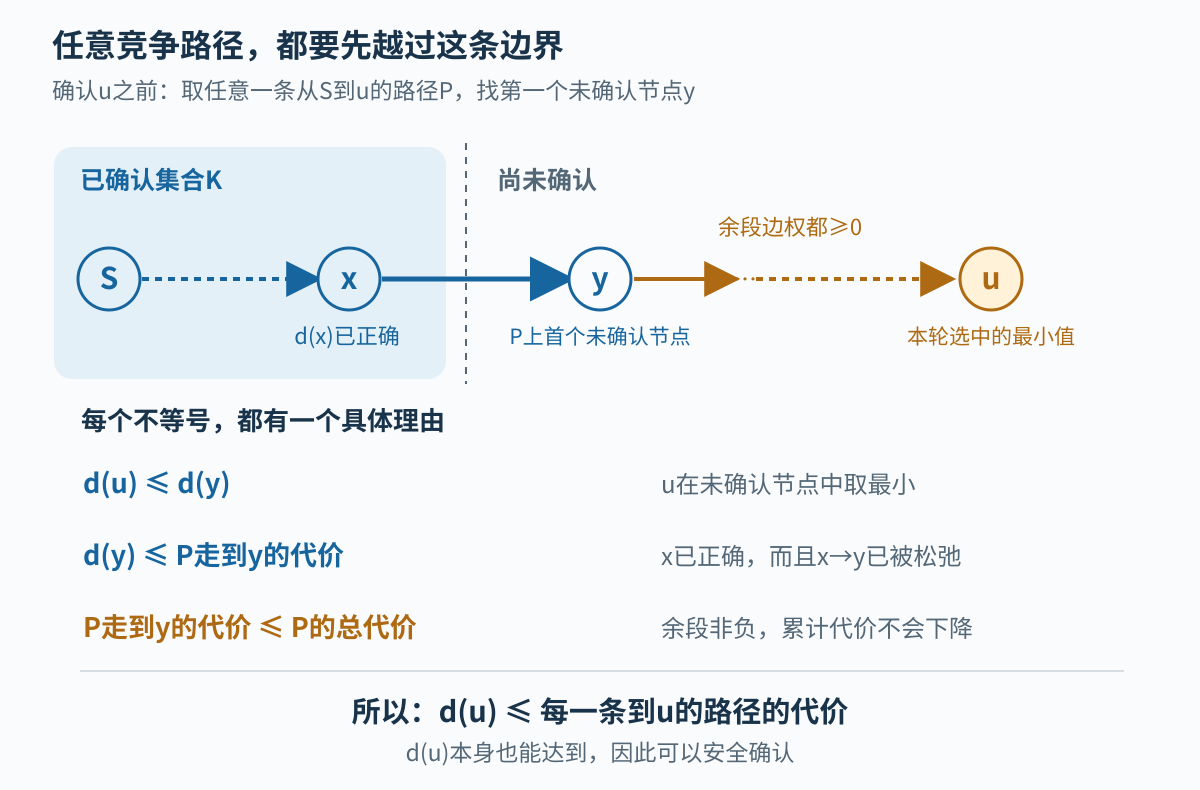
图2:这是一条任意路径P的示意。蓝色部分到达边界外的第一个节点y;后续怎么绕,都必须继续支付非负代价。
沿着这条路径,可以核对三件事。
第一,y的便签不会大于P走到y时已经花掉的代价。 因为x的距离已经正确,d(x)不会比P的前半段到x更贵。x得到确认时,算法又检查过x→y,拿d(x)+w(x,y)与y的旧值比较,保留较小值。因此,d(y)不大于P从S到y的代价。此后便签只会降低,这个不等式一直保留。
第二,u的便签不大于y的便签。 y还没确认,u是所有未确认节点中d值最小的一个,所以d(u)≤d(y)。哪怕并列,这句话也成立。
第三,P走到y的代价不大于走完整条P的代价。 剩下的每条边都非负,继续走不会让累计代价下降。这里用到了本章最重要的输入条件。
把三件事接起来:
d(u) ≤ d(y) ≤ P从S到y的代价 ≤ P的总代价。
也就是说,无论拿哪条到u的路径来挑战,它都不会比d(u)更便宜。同时,d(u)本身又有一条实际找到的路线作为依据。于是这个值确实能够达到,也没有路径能低于它,确认u是安全的。2
确认后,再检查u的邻边,就恢复了下一轮需要的全部承诺。初始化正确,每轮又能把正确性传给下一个节点,这正是上一章的不变量与归纳推理。我们把路径P留成任意一条,才一次覆盖了所有竞争路线。
这也说明,只求到T的答案时,可以在T被选中确认后停止。第一次给T写上有限数,尚未获得这份保证。
停下来以后,∞又是什么意思
每轮都会确认一个新节点,已确认的节点不再退出。若图有n个节点,剩余节点数就是一个非负整数,每轮严格减少1,因此最多确认n次。每次扫描和检查邻边也只涉及有限个对象,算法必定结束。
这里讨论按原流程完成全部搜索的情况,而不是确认T后提前停止。如果此时还有节点的d值为∞,就能证明它们不可达。
假设其中某个节点其实可达,拿一条到它的路径,照刚才的办法,找路径上第一个尚未确认的节点y。它的前一站x已经确认;检查x的邻边时,y就应获得有限值。这与“剩余便签全是∞”矛盾。因此不会漏下可达节点。
∞在初始化时只表示还不知道,经过完整的搜索以后,才有了不可达的结论。程序里的同一个符号,必须连同它所处的阶段一起理解。
放进一条负边,哪一步断了
把地图暂时换成三个节点的有向图:S→A的权重是1,S→B是2,B→A是−3。这里的数字表示一般代价,不解释为地铁行车时间。
确认S后,A的便签为1,B为2。按刚才的规则,A先被确认,距离定为1。可另一条路径S→B→A的总代价是2+(−3)=−1,比1更小。
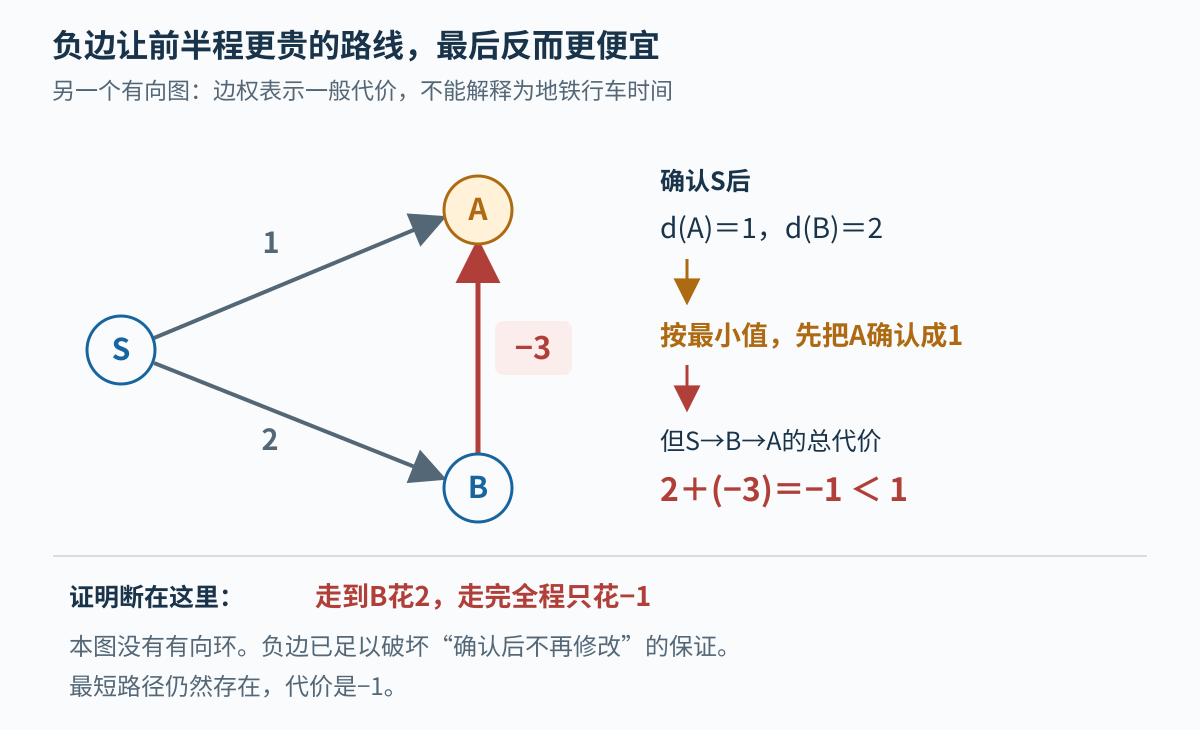
图3:负边让较贵的前半程,在补上后半程以后反而更便宜。“先确认A为1”的结论因此失效。
对照证明,P走到B时花了2,走完整条路径却只花−1。“前半段代价不大于全程代价”不再成立,最小便签就失去了提前定型的依据。
这个图没有有向环,当然也没有负环;最短路径完全存在。反例说明的是:本章这种确认后不再修改的Dijkstra过程,不能保证处理负边时仍然正确。负边与负环是两种条件,不能混为一谈。零权边则不破坏证明,因为它不会让累计代价下降,仍然满足我们使用的≤关系。3
证明保证了什么,速度又取决于什么
到这里,6分钟已经带着一个清楚的保证:在这张有限、静态、非负边权的图上,没有更便宜的路线。它没有自动计入第一章那5分钟换乘,也没有预知下一班车什么时候到。把模型补完整以后,还要重新检查这些前提。
“答案正确”与“程序多久算完”也各有问题要回答。我们用全扫描挑下一站,每次最多看n个节点,最多挑n次,仅这部分就至多查看n²个便签。更合适的数据结构可以减少这项工作;它改变找最小值的效率,并不替代上面的正确性理由。3
如果AI生成了一段寻路程序,可以从三个具体问题开始审查:有限距离是否都有路线依据?它是在发现终点时退出,还是确认终点后退出?输入是否允许负边?这些检查直接对应证明里承担责任的步骤。
最短路让我们看到一种可复用的思路:先找到一条能达到的路线,再利用所有路线都绕不开的边界,证明没有路线能更便宜。答案的数值与排除其他可能的理由,在同一轮轮计算中逐渐会合。
顺手试一下
题目1:并列以后,记录会怎样变
把五站图中的C—T改成4分钟,其余不变。仍然在A与C并列时先确认A。T先得到多少?检查C—T时要不要更新?最终最短路径是否唯一?
**提示:**比较经过A的4+4与经过C的4+4,并留意算法只在严格变小时更新。
**参考答案:**T先得到8。检查C—T时仍是8,所以不更新,保留前一站A,返回S→A→T。但S→B→C→T也恰好是8分钟,最短路径不唯一;算法只保证返回其中一条。
题目2:0和∞分别说了什么
在原五站图中把B—C改成0分钟,再增加一个没有任何连接的节点U。从S出发,C与T的最短时间各是多少?仅凭算法的记录,U的∞何时能解释为不可达?
**提示:**0分钟边仍然是一条边。对U,则区分搜索刚开始与所有有限便签都已确认的时刻。
**参考答案:**C为2+0=2分钟,T为2+0+2=4分钟,算法仍然适用。U初始化时的∞只表示尚未找到路线;算法完整结束后仍为∞,结合搜索已覆盖全部可达节点的理由,可以把它判为不可达。题目还给了U没有任何连接这个条件,也能据此直接判断;单看初始化的∞则不行。
延伸阅读与来源
- Robert Sedgewick、Kevin Wayne,《Algorithms, 4th Edition》配套材料第4.4节:Shortest Paths。核对暂定距离的初始化、边松弛和前驱边记录。本章五站手算沿用第01章的虚构模型。
- Cornell CS 2110,Dijkstra’s Algorithm,2011年夏季讲义。核对“已有路线给出上界”与路径跨越已确认集合边界的正确性论证;本文用任意竞争路径重述这段推理。
- MIT 6.006,Lecture 13: Dijkstra’s Algorithm,2020年春季讲义。核对非负边权在证明中的作用,以及数组扫描与其他数据结构的运行成本区别。本文不要求预先了解优先队列,三节点负边反例为本文自设。
作者:Jiancheng Wang · 数学之美(独立原创)